Jetzt mal ganz ehrlich: Es ist eine Freude, das alles nochmal anzuschauen. Einfach so, Retro. Zu sehen, was wir gemacht haben, wie wir es gemacht haben, und warum. Also ok, das Warum. Das ist manchmal schwierig.
Einfach so, Retro
Nach dem Object-Recognition-Modell von 2020 hatten wir etwas, das funktionierte: Ein Telefon erkennt Dinge und hängt Labels in den Raum. Und wir hatten eine Frage, die daraus entstanden ist. Wenn das Telefon weiss, wo eine Pflanze steht, warum weiss es nicht, wie der Raum aussieht?
Aus der Frage wurde ein neuer Versuch. Er hiess Scan Your World, kam wieder aus Zug, von devpoint, und stand 2021 im App Store. Die Website ist noch online, scanyourworld.devpoint.org, mit Preisen, Roadmap und dem Satz „There will be more coming in 2021". Ich habe sie gestern wieder aufgemacht. Man liest das und ist zugleich stolz und ein bisschen verlegen.
Von der Erkennung zum Raum
Object Recognition sagt: Da ist ein Ofen. Scan Your World sagt: So sieht der Raum aus, in dem der Ofen steht. In drei Dimensionen, mit Oberflächen, mit Massen, und mit allem, was man dranhängen will.
Der Schritt klingt klein. Er war es nicht. Erkennen ist ein Modell, das ein Bild anschaut. Scannen ist ein Telefon, das sich durch einen Raum bewegt, tausende Punkte pro Sekunde vom LiDAR bekommt, wissen muss, wo es selbst gerade ist, und aus all dem ein Modell baut, das hinterher noch stimmt. Das ist kein Modell. Das ist Mathematik, Geometrie, und sehr viel Betrieb.
Was die App konnte
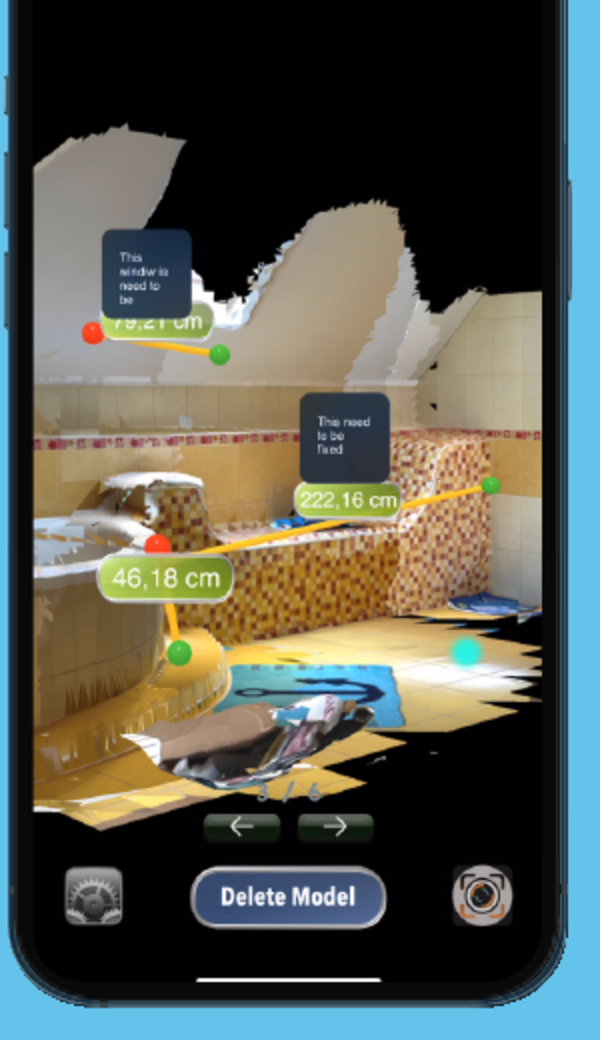
Drei Modi. Im 3D-Model-Modus scannt man, die App baut das Modell auf dem Gerät, und danach kann man darin arbeiten: messen, Flächen berechnen, Notizen setzen, auf Oberflächen zeichnen, speichern, teilen. Im Live-Modus ist der Bildschirm ein Fenster in den Raum, man setzt Notizen und Zeichnungen direkt dort hin, wo man steht, ein bisschen wie mit einer AR-Brille, nur mit dem Telefon in der Hand. Und ein dritter Modus, den wir „Pet Mode" genannt haben, stand auf der Roadmap: Punkte live sehen, Qualität sehen, an schwache Stellen zurückgehen und nachscannen.
Drei Scan-Arten. Full Screen, alles, was die Kamera sieht. Sphere, nur was in einer Kugel liegt, die man selber platziert und in der Grösse bestimmt. Bubble, alles um einen herum, man selbst ist die Blase, man geht, die Blase geht mit. Auf der Website steht dazu: „The bubble is you. You are the bubble. Walk the bubble." Das haben wir wirklich so geschrieben.
Und Messen um die Ecke. Man zeichnet eine Linie über eine Oberfläche, die App folgt der Fläche, auch über eine Kante, und gibt die Länge. Das war das Feature, auf das ich am stolzesten war. Es klingt nach nichts und ist sehr schwer richtig zu machen.
Das Tracking selbst geschrieben
Und hier kommt der Teil, bei dem ich mich heute an den Kopf fasse und gleichzeitig denke: gut, dass wir es gemacht haben.
Das Tracking haben wir selber geschrieben. Nicht die ganze Kette, aber das, was entscheidet, ob ein Scan stimmt: wie aus den Punkten, die das LiDAR liefert, und der Bewegung des Telefons ein zusammenhängendes Modell wird. Wo Punkte hingehören. Was Oberfläche ist und was Rauschen. Wie man Punkte zusammenführt, die man zweimal gesehen hat, aus zwei Richtungen, mit leicht anderer Position.
Es war die härteste Rechnerei, die wir bis dahin gemacht hatten. Nicht Machine Learning, sondern Geometrie, Numerik, Speicher. Ein Modell, das nach fünf Minuten Scannen noch in den Speicher eines Telefons passt. Ein Aufbau, der schnell genug ist, dass man beim Gehen zuschauen kann. Und alles auf dem Gerät, weil wir entschieden hatten, dass nichts das Telefon verlässt.
Kein Cloud, kein Backend, Flugmodus
Das war die Entscheidung, die alles bestimmt hat: Es gibt keine Cloud. Scannen funktioniert im Flugmodus. Das Modell wird auf dem Telefon gebaut, gespeichert, und nur geteilt, wenn man es will, mit wem man will.
2021 war das ein Verkaufsargument. Alle anderen Scanner haben die Punkte hochgeladen und das Modell irgendwo gerechnet. Wir haben gesagt: Dein Badezimmer bleibt auf deinem Telefon. Das hat uns die ganze Rechnerei eingebrockt, und es war richtig. Heute, fünf Jahre später, ist „on device" wieder das Argument, mit dem alle werben. Wir waren früh. Manchmal ist früh gut. Manchmal ist es nur früh.
Warum, und warum nicht weiter
Warum haben wir das gemacht? Ehrlich gesagt: Weil wir konnten, und weil die Frage nach der Object Recognition auf dem Tisch lag. Wir hatten ein Telefon, das Dinge erkennt, und wollten, dass es den Raum versteht. Das ist ein Grund. Ob es ein Geschäftsmodell war, ist eine andere Frage.
Auf der Website stehen Preise: kostenlos, 6.99 im Monat, 66.99 im Jahr. Im Factsheet von 2022 steht „Scan, Build, Collaborate", eine Desktop-Suite, ein Backend für Zusammenarbeit mit Bauleitern und Elektrikern. Das war die Richtung, in die es gehen sollte: von der coolen App zum Werkzeug, mit dem jemand auf einer Baustelle sagt, hier kommt die Steckdose hin.
Warum es dort nicht angekommen ist, kann ich heute nicht in einem Satz sagen. Vielleicht zu früh. Vielleicht zu viel Technik und zu wenig Kunde. Vielleicht kam SKIMO, kamen die Kundenprojekte, kam das Leben dazwischen. Das ist das Schwierige am Warum: Man weiss es hinterher auch nicht besser. Man sieht nur, was da war.
Was man heute anders machen würde
Das Tracking nicht mehr selber schreiben. Was wir damals gebaut haben, gibt es heute fertig, auf dem Gerät, in Echtzeit, besser als unseres. Man nimmt es und baut das, was darauf kommt. Damals gab es das nicht. Das ist kein Vorwurf an uns, es ist nur die Zeit, die vergangen ist.
Mit dem Kunden anfangen, nicht mit dem Scan. Der Elektriker, der wissen will, wo die Steckdose hinkommt, stand im Factsheet 2022. Er hätte 2020 am Anfang stehen müssen. Welche Entscheidung soll besser werden? Dieselbe Frage wie überall.
On device bleibt. Das war richtig und ist heute richtiger als damals. Wer Räume von Menschen scannt, schickt sie nirgendwohin.
Der Live-Modus war die Zukunft, nicht der Scan. Notizen direkt in den Raum setzen, ohne erst ein Modell zu bauen. Das war 2021 der „coolste Modus", so stand es auf der Website. Heute ist das der Modus, den alle wollen, mit Brille oder ohne.
Und trotzdem, wenn ich die Website aufmache und die Screenshots sehe, das Badezimmer mit den Massen, „222,16 cm", die Notiz „this needs to be fixed": Das war echt. Keine Simulation, kein Rendering, das haben wir extra draufgeschrieben. Es lief. Auf einem Telefon. Ohne Cloud. Mit einem Tracking, das wir selber geschrieben haben.
Manchmal baut man etwas, weil die Frage auf dem Tisch liegt, und findet das Warum erst später, oder nie. Scan Your World war so ein Projekt. Es war zu früh, es war zu viel Technik, und es war eine Freude. Alle drei Dinge stimmen.
Geschrieben von mir. Die Gedanken, die Werte, die Learnings, die Fehler: alles meins. Grammatik und Rechtschreibung korrigiert unser eigenes Twin-Modell, das auf meinen Texten trainiert ist. Manchmal bleibt ein Hüpfer drin. Das ist dann auch von mir.